Kategorie: Robotik
-
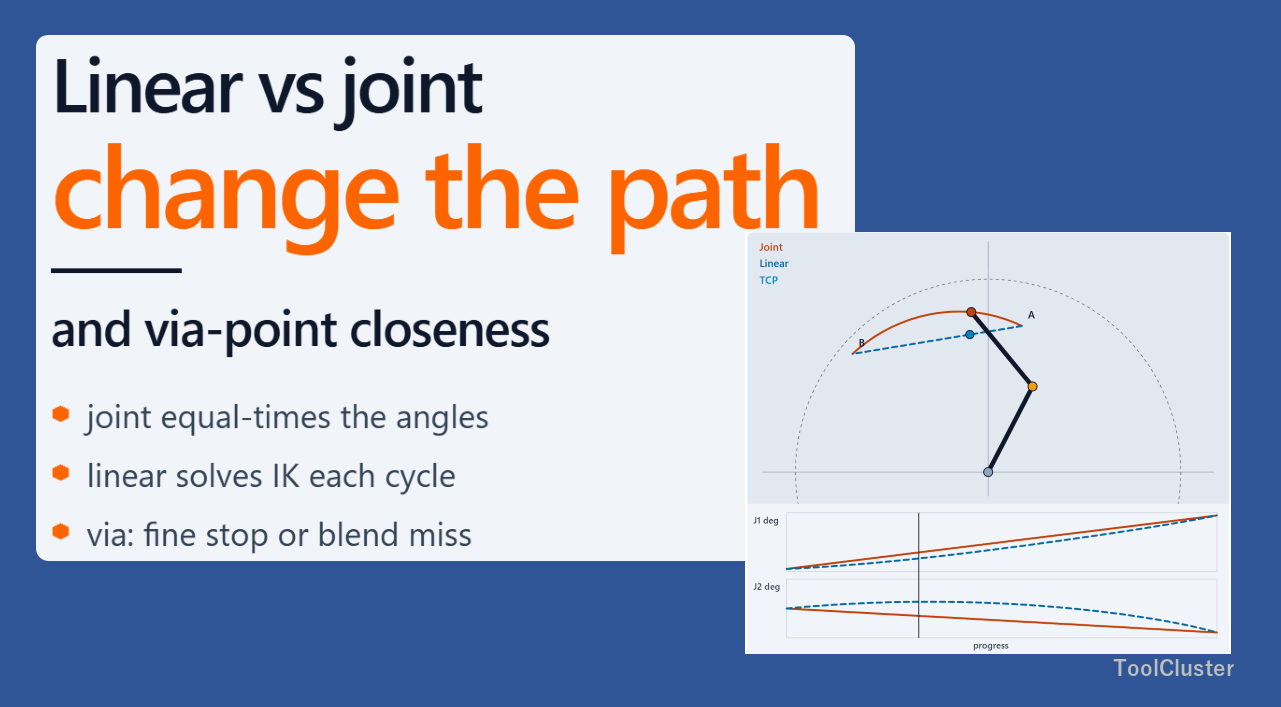
Warum Linear- und Gelenkinterpolation den TCP-Pfad und die Nähe zum Via-Punkt ändern — Animierte Diagramme
Dieselben zwei Punkte ergeben unter Gelenk- und Linearinterpolation unterschiedliche TCP-Bahnen. Das Werkzeug auf die Gerade zu setzen heißt, in jedem Zyklus in Gelenkwinkel zurückzurechnen. Tempo senkt auch die Bahngenauigkeit, und die Nähe am Via-Punkt ist Feinpositionierung gegen Blending. Befehlsnamen werden nur als Hallen-Aliase zugeordnet.
-
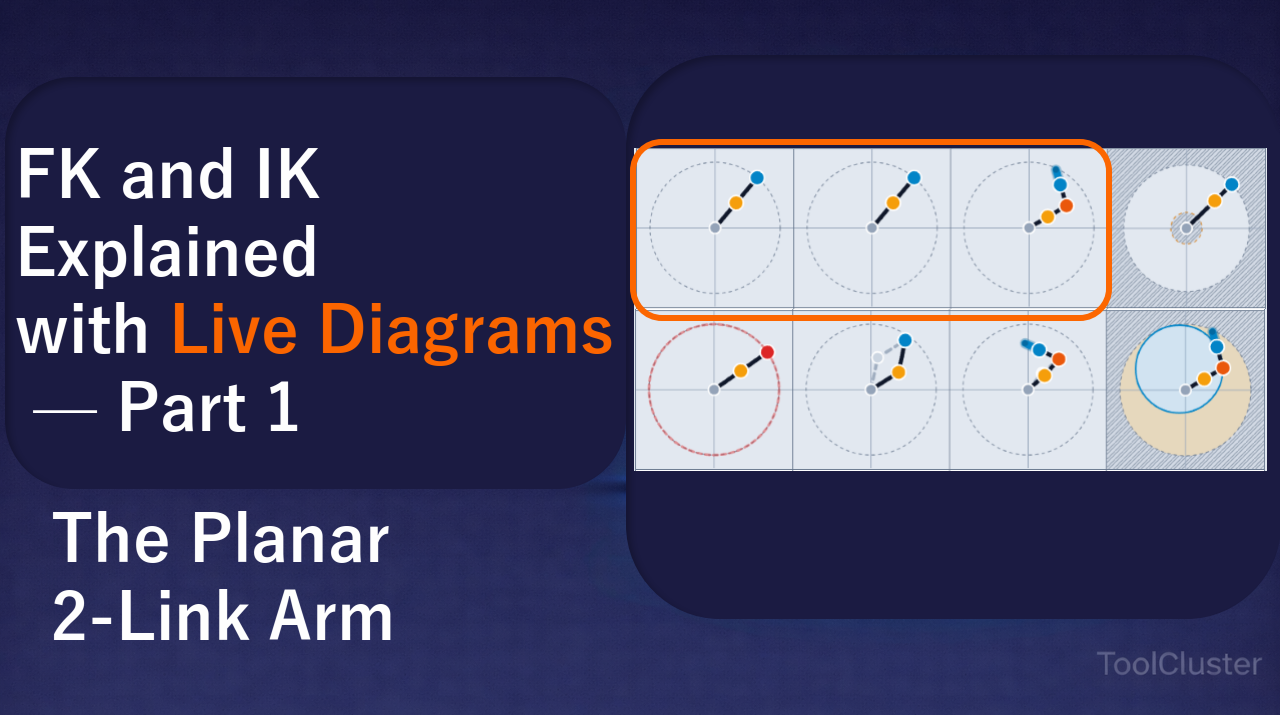
Vorwärts- und inverse Kinematik erklärt mit interaktiven Diagrammen (1): der ebene Arm mit zwei Gliedern
Die Vorwärtskinematik macht aus Gelenkwinkeln eine Position der Spitze, die inverse geht den Weg zurück. Beide werden hier an einem ebenen Arm zum Ziehen erklärt: warum die Vorwärtsrichtung genau eine Antwort hat, warum die inverse zwei hat und was ein drittes Glied einbringt.
-
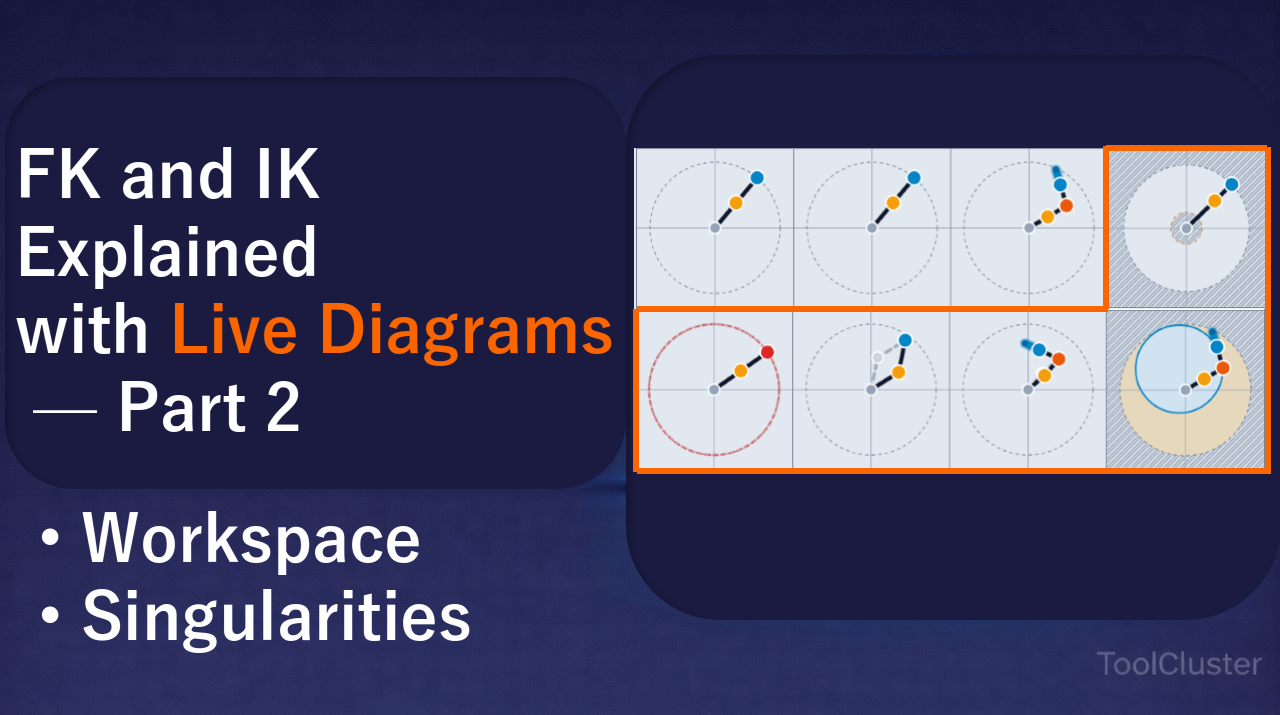
Vorwärts- und inverse Kinematik erklärt mit interaktiven Diagrammen (2): Arbeitsraum und Singularitäten
Wie weit ein ebener Arm reicht und wie weit nicht, wo seine zwei Lösungen zu einer zusammenfallen und wie viel Reichweite es kostet, auch die Orientierung der Spitze festzulegen — mit Diagrammen zum Ziehen.