Catégorie : Robotique
-
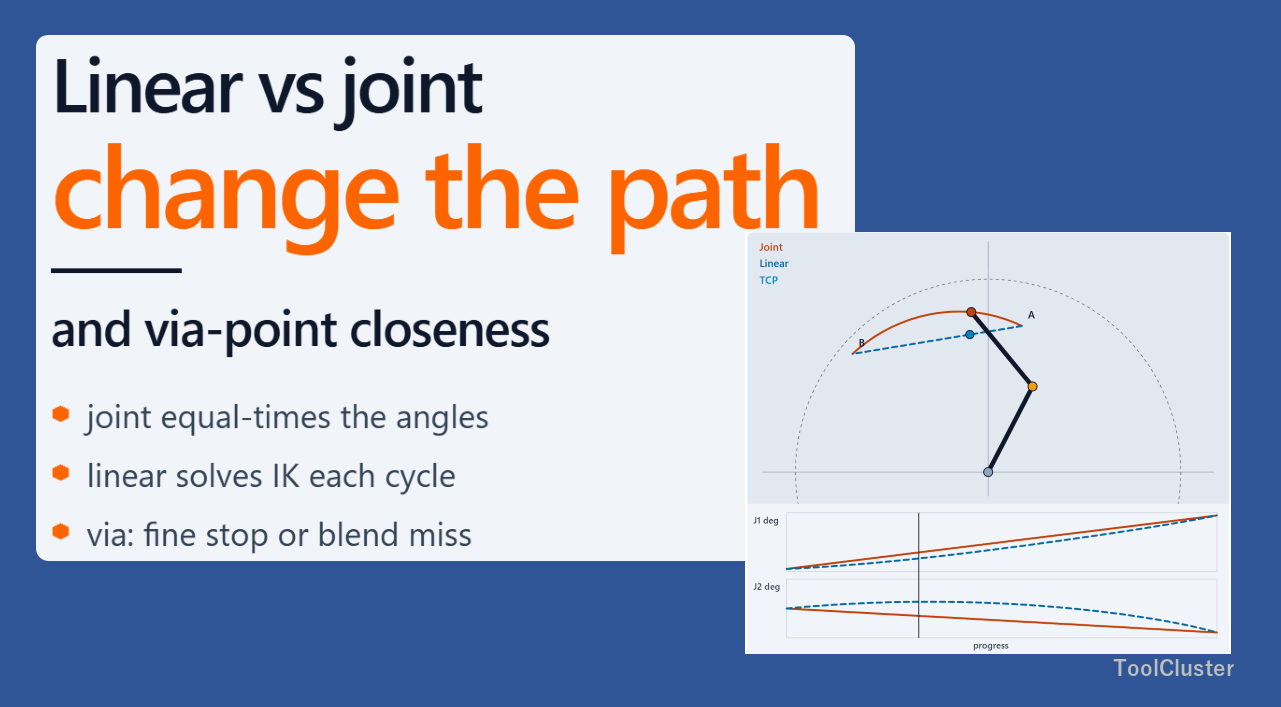
Pourquoi l’interpolation linéaire et articulaire du TCP change la trajectoire et la proximité au point de passage — Schémas animés
Les deux mêmes points donnent des trajectoires TCP différentes en interpolation articulaire ou linéaire. Mettre l’outil sur une droite, c’est reconvertir en angles articulaires à chaque cycle. La vitesse réduit aussi la précision de trajectoire, et la proximité à un point de passage est le positionnement fin face au blending.…
-
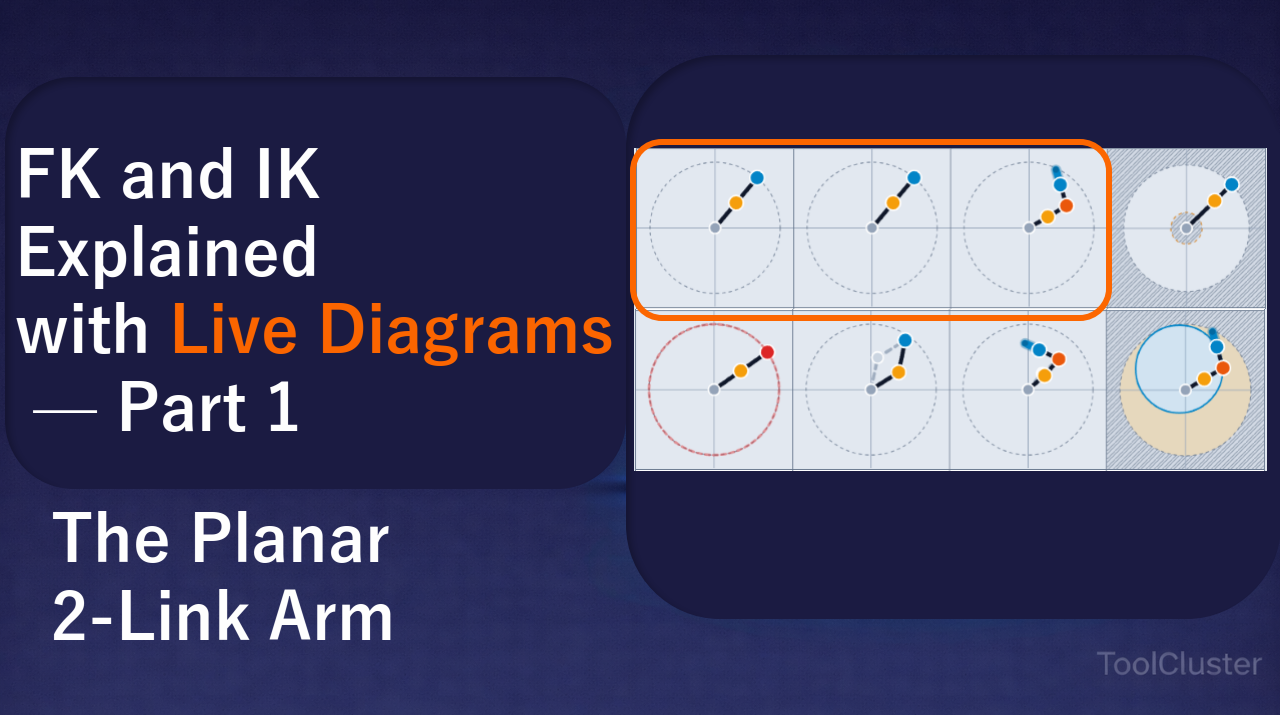
Cinématique directe et inverse expliquée avec des diagrammes interactifs (1) : le bras plan à deux segments
La cinématique directe transforme des angles d’articulation en une position de l’extrémité, l’inverse fait le chemin contraire. Les deux sont expliquées avec un bras plan que vous pouvez faire glisser : pourquoi le sens direct n’a qu’une réponse, pourquoi le sens inverse en a deux, et ce qu’apporte un troisième…
-
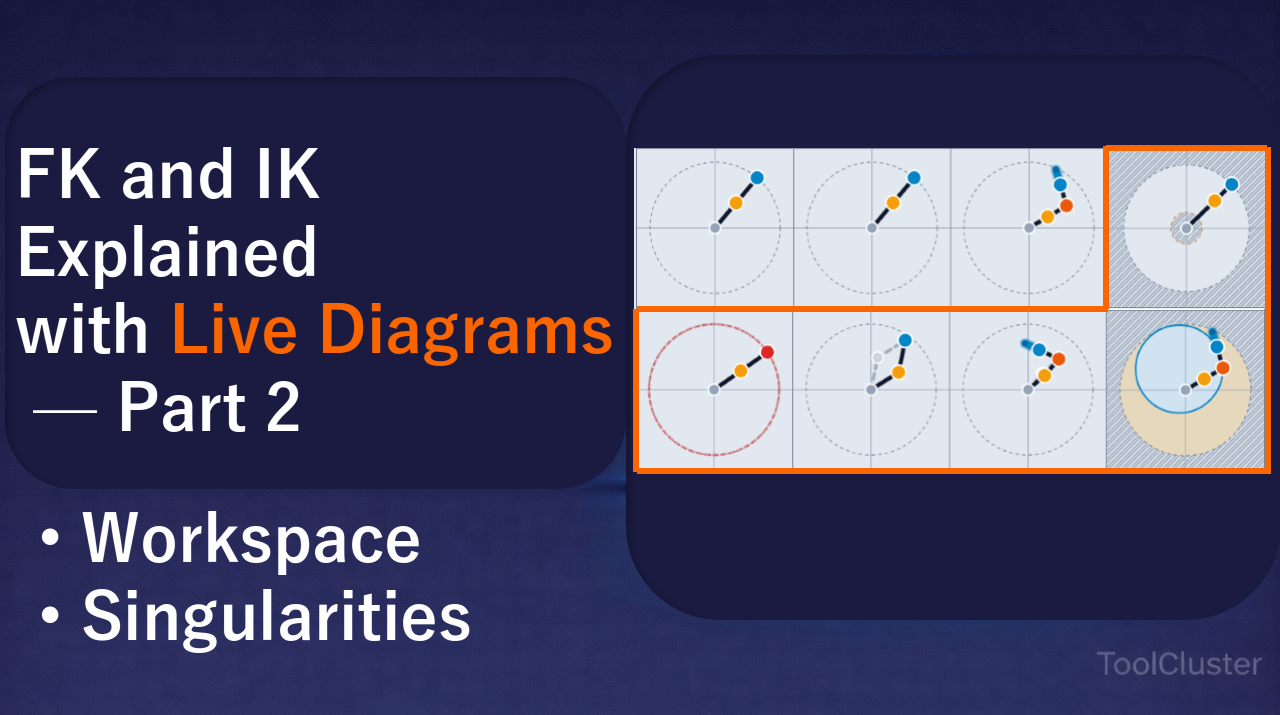
Cinématique directe et inverse expliquée avec des diagrammes interactifs (2) : espace de travail et singularités
Jusqu’où un bras plan peut atteindre et jusqu’où il ne peut pas, où ses deux solutions se confondent, et quelle portée on abandonne en fixant aussi l’orientation de l’extrémité, avec des diagrammes à manipuler.