Categoría: Robótica
-
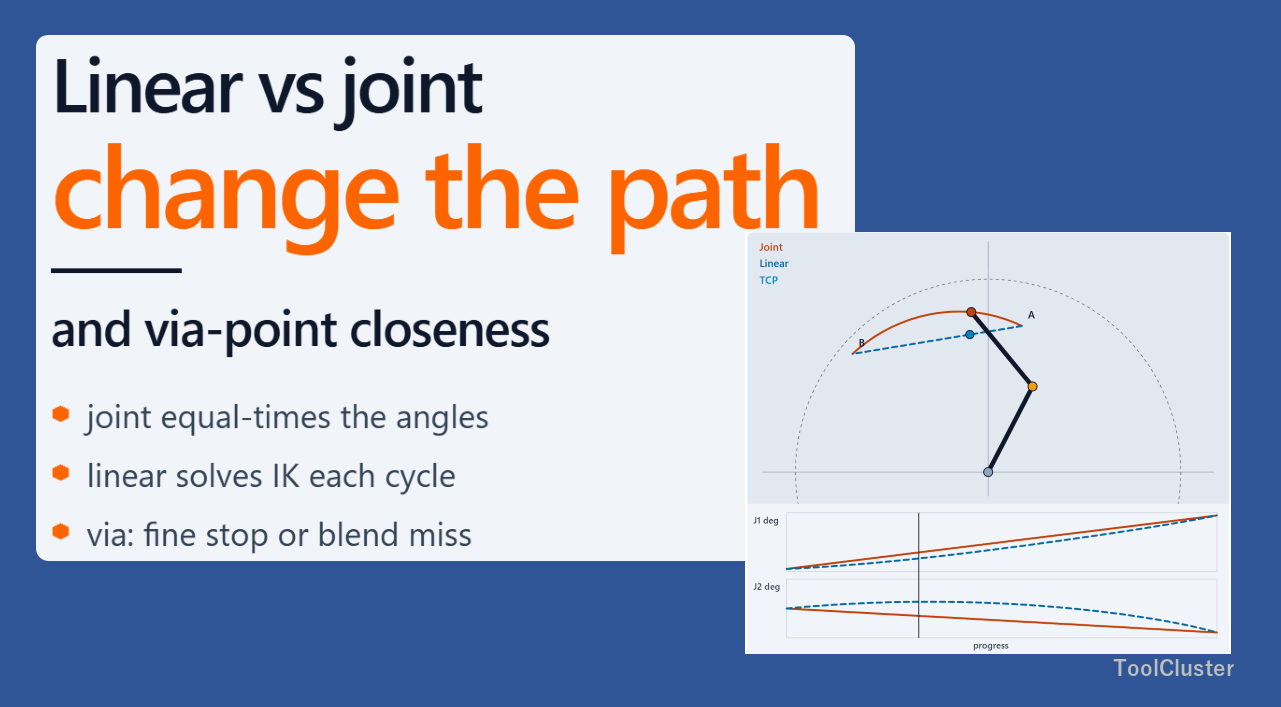
Por qué la interpolación lineal y articular del TCP cambia la trayectoria y la cercanía al punto de paso — Diagramas animados
Los mismos dos puntos dan trayectorias de TCP distintas con interpolación articular o lineal. Poner la herramienta en una recta es volver a ángulos articulares en cada ciclo. La velocidad también recorta la precisión de trayectoria, y la cercanía en un punto de paso es posicionamiento fino frente a blending.…
-
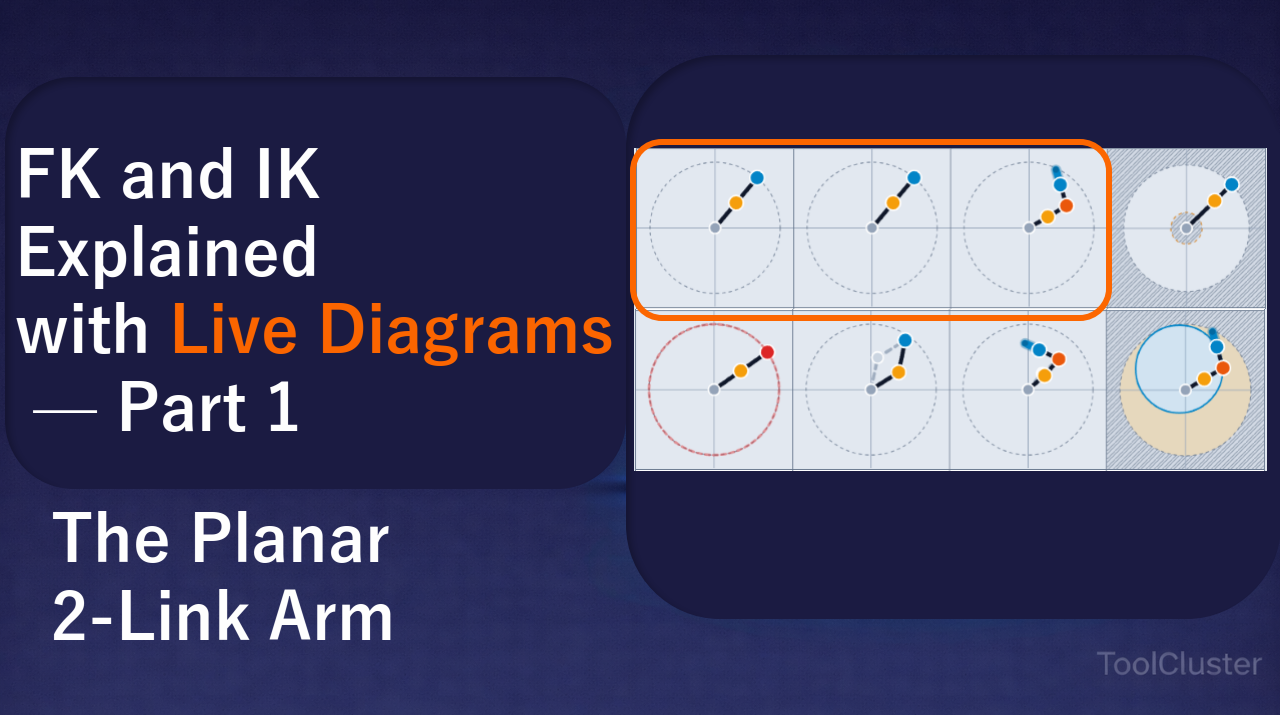
Cinemática directa e inversa explicada con diagramas interactivos (1): el brazo plano de dos eslabones
La cinemática directa convierte ángulos de articulación en una posición del extremo, y la inversa recorre el camino contrario. Ambas se explican con un brazo plano que puedes arrastrar: por qué la dirección directa tiene una sola respuesta, por qué la inversa tiene dos y qué aporta un tercer eslabón.
-
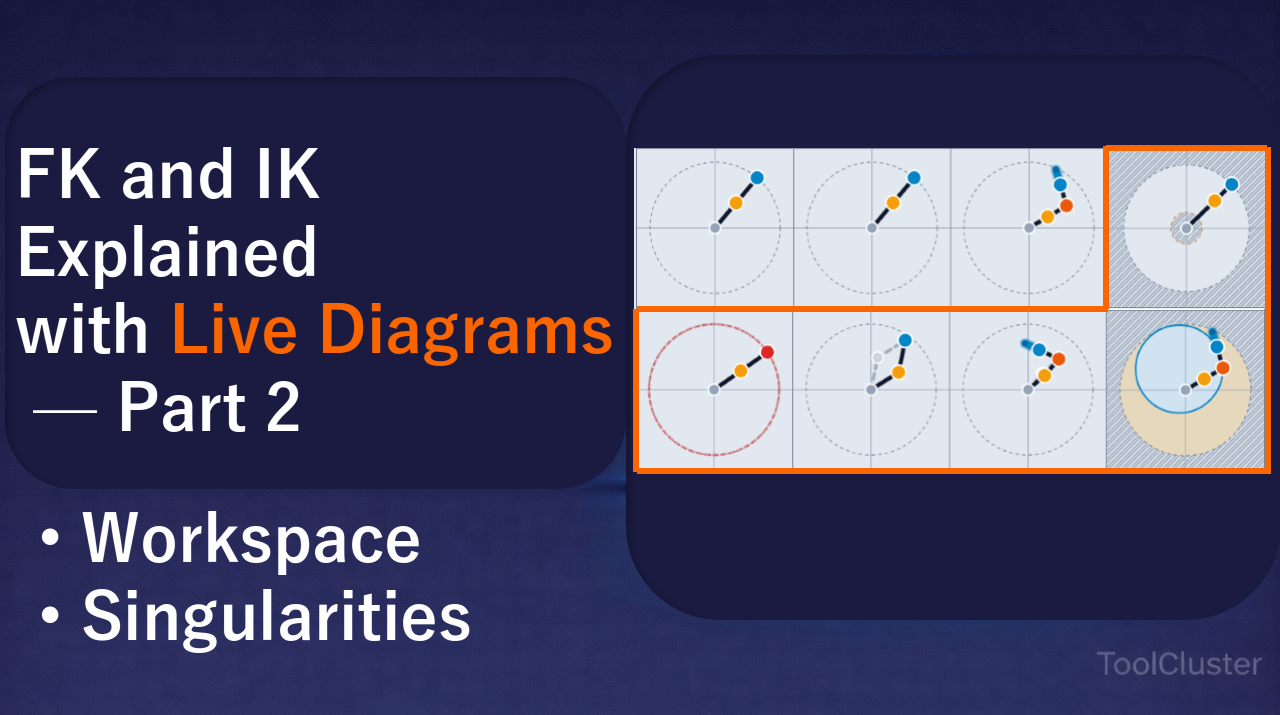
Cinemática directa e inversa explicada con diagramas interactivos (2): espacio de trabajo y singularidades
Hasta dónde llega un brazo plano y hasta dónde no, dónde sus dos soluciones se funden en una, y cuánto alcance se pierde al fijar también la orientación del extremo, con diagramas que puedes arrastrar.